reinflow
ReinFlow:用 PPO 微调 Flow Matching 策略
论文出处:reinflow
由chatgpt整理。
ReinFlow 是一种用在线强化学习微调 Flow Matching 控制策略的方法,主要面向机器人连续控制。
它通常不从零开始训练,而是先用模仿学习得到一个 Flow Matching Policy,再通过环境奖励继续优化,使策略可以突破示范数据的性能上限。该方法发表于 NeurIPS 2025。
1. 背景
Flow Matching Policy 通常从一个高斯噪声动作开始,通过速度网络逐步将其变成实际动作:
ak+1=ak+vθ(tk,ak,o)Δta^{k+1}
=
a^k+v_\theta(t_k,a^k,o)\Delta t
ak+1=ak+vθ(tk,ak,o)Δt
其中:
ooo 是机器人观测;
aka^kak 是第 kkk 个生成步骤的中间动作;
vθv_\thetavθ 是 Flow Matching 学到的速度场;
最终的 aKa^KaK 是机器人执行的动作或动作序列。
这个过程本质上是确定性的 ODE 离散积分。给定初始噪声 ...
flowmatching
Flow Matching 推导总结
整理自ChatGPT
1. 连续性方程(Continuity Equation)
设样本遵循 ODE:
dxtdt=vt(xt)\frac{dx_t}{dt} = v_t(x_t)
dtdxt=vt(xt)
概率密度演化满足:
∂pt(x)∂t+∇x⋅(pt(x)vt(x))=0\frac{\partial p_t(x)}{\partial t}
+ \nabla_x \cdot \big(p_t(x) v_t(x)\big) = 0
∂t∂pt(x)+∇x⋅(pt(x)vt(x))=0
2. 构造分布路径(Probability Path)
对任意样本对 x0∼p0x_0 \sim p_0x0∼p0, x1∼p1x_1 \sim p_1x1∼p1,定义:
xt=(1−t)x0+tx1x_t = (1-t)x_0 + t x_1
xt=(1−t)x0+tx1
3. 条件向量场(Conditional Vector Field)
由上式可得:
ut(xt∣x0,x1)=x1−x0u_t(x_t \mid x_0 ...
强化学习
这里记录一下整理的ChatGPT输出的关于强化学习的公式。2026-9-11更新。
强化学习公式
1. MDP 与回报
一个 一个无限/有限时域的马尔可夫决策过程(MDP)定义为:
M=(S,A,P,r,γ)\mathcal{M} = (\mathcal{S},\mathcal{A},P,r,\gamma)
M=(S,A,P,r,γ)
轨迹概率为:
pθ(τ)=ρ(s0)∏t=0T−1πθ(at∣st) P(st+1∣st,at)p_\theta(\tau)=\rho(s_0) \prod_{t=0}^{T-1} \pi_\theta(a_t\mid s_t)\,P(s_{t+1}\mid s_t,a_t)
pθ(τ)=ρ(s0)t=0∏T−1πθ(at∣st)P(st+1∣st,at)
折扣回报:
Gt=∑k=0∞γkrt+kG_t = \sum_{k=0}^\infty \gamma^k r_{t+k}
Gt=k=0∑∞γkrt+k
优化目标:
J(θ)=Eτ∼pθ[G0]J(\theta)=\mathbb{E}_{\tau\sim p_\theta}[ ...
KL 散度
来自chatgpt
KL散度(Kullback-Leibler Divergence)
1. 简介
KL散度是用来衡量两个概率分布之间差异的一种方法,描述了用一个分布近似另一个分布时所损失的信息。它在信息论、机器学习、贝叶斯推断、变分推理等领域有广泛应用。
KL散度不是对称的,因此不是严格意义上的“距离”,但可以理解为一种“从一个分布到另一个分布的相对熵”。
2. 数学定义
设 P(x)P(x)P(x) 和 Q(x)Q(x)Q(x) 是定义在同一支持集上的两个概率分布,KL散度定义如下:
离散形式:
DKL(P∥Q)=∑xP(x)logP(x)Q(x)D_{\text{KL}}(P \parallel Q) = \sum_{x} P(x) \log \frac{P(x)}{Q(x)}
DKL(P∥Q)=x∑P(x)logQ(x)P(x)
连续形式:
DKL(P∥Q)=∫P(x)logP(x)Q(x) dxD_{\text{KL}}(P \parallel Q) = \int P(x) \log \frac{P(x)}{Q(x)} \, dx
DKL(P∥Q)=∫ ...
gaussian splatting 中的数学公式
gaussian splatting 中的数学公式
这里主要标记一部分cuda代码,和一些参数的说明。
参考资料
https://zhuanlan.zhihu.com/p/680669616
EWA Splatting
3D Gaussian Splatting for Real-Time Radiance Field Rendering
splatting 的流程
Gaussian 球表示的三维模型,具有颜色(球谐参数),世界系下的位置 means3D ,姿态 rotations(四元数), 沿着轴的尺度 scales。渲染过程会先计算每个 Gaussian 球在像素平面下的投影,计算投影的覆盖区域,然后建立每个像素点和覆盖它的高斯球的索引,最后对每个像素点进行渲染的计算过程。
12345678910111213141516171819202122232425262728// Forward rendering procedure for differentiable rasterization// of Gaussians.int CudaRasterizer::Rast ...
jetson orin 64G 编译安装pytorch
jetson orin 64G 编译安装pytorch 历史记录不完善自用
12345678910111213141516171819202122232425262728293031323334353637383940414243444546474849505152535455565758596061626364656667686970717273747576777879808182838485868788安装conda python=3.10pip config set global.index-url https://mirrors.ustc.edu.cn/pypi/simple写入.bashrcexport CUDA_VERSION=12.6export PATH=/usr/local/cuda-12/bin:$PATHexport LD_LIBRARY_PATH=/usr/local/cuda/lib64:$LD_LIBRARY_PATHexport CUDA_HOME=$CUDA_HOME:/usr/local/cuda-12.6export TORCH_CUDA_ARCH_ ...
camera
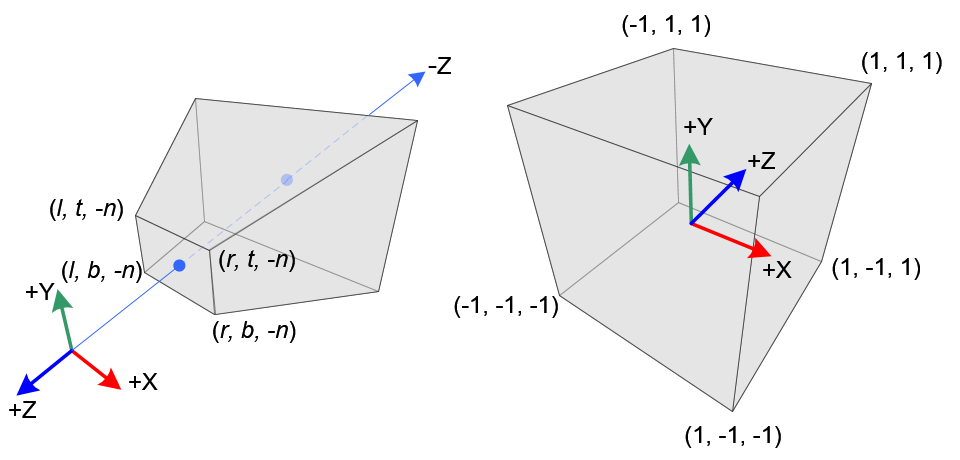
相机变换
摘录自
《视觉SLAM14讲》
https://blog.csdn.net/qq_41623632/article/details/138285193
https://www.songho.ca/opengl/gl_projectionmatrix.html
https://zhuanlan.zhihu.com/p/718895401
投影变换
Z(uv1)=(fx0cx0fycy001)(XYZ)=defKPZ\begin{pmatrix}u \\ v\\ 1 \end{pmatrix}=\begin{pmatrix}f_x &0&c_x\\0&f_y&c_y\\0&0&1 \end{pmatrix}\begin{pmatrix}X\\Y\\Z\end{pmatrix}\overset{def}{=}\bold{KP}
Z⎝⎛uv1⎠⎞=⎝⎛fx000fy0cxcy1⎠⎞⎝⎛XYZ⎠⎞=defKP
fx=fdXf_x=\frac{f}{dX}fx=dXf
fff单位m,ccc单位像素, ...

Fisherrf activate mapping
环境配置
habitat
https://github.com/facebookresearch/habitat-lab?tab=readme-ov-file#installation
123conda create -n habitat python=3.9 cmake=3.14.0conda activate habitatconda install habitat-sim withbullet -c conda-forge -c aihabitat
Note, for newer features added after the most recent release, you may need to install aihabitat-nightly. See Habitat-Sim’s installation instructions for more details.
pip install habitat-lab stable version.
123git clone --branch stable https://github.com/facebookresea ...
realsense l515
Jetson Orin 上给 L515 安装 Librealsense
https://github.com/IntelRealSense/librealsense/releases/tag/v2.54.2
https://github.com/IntelRealSense/librealsense/blob/master/doc/installation_jetson.md
https://blog.csdn.net/muguang629/article/details/142150257
12345cmake ../ -DFORCE_LIBUVC=true -DCMAKE_BUILD_TYPE=release -DBUILD_PYTHON_BINDINGS:bool=true -DPYTHON_EXECUTABLE=/usr/bin/python3 -DBUILD_EXAMPLES=TRU -DBUILD_WITH_CUDA=truesudo make -j$(($(nproc)-1)) && sudo make installecho 'PYTHON ...
remove snap
摘录自 https://www.zhihu.com/question/580286026/answer/3281762866
列出包
1sudo snap list
卸载所有snap包
1sudo snap remove
禁用snap的所有服务,tab补全一下
1systemctl disable snapd.
卸载snap
1sudo apt purge snapd
firefox 改地址
1sudo vim /etc/apt/preferences.d/firefox-no-snap
123Package: firefox*Pin: release o=Ubuntu*Pin-Priority: -1
添加 ppa 并安装deb形式的firefox
123sudo add-apt-repository ppa:mozillateam/ppasudo apt updatesudo apt install firefox